Robot G1 aprende a hacer volteretas gracias a nuevo sistema de IA de Berkeley y Stanford
BeyondMimic entrena humanoides con solo 2,5 horas de movimientos humanos; el 70,8% de los voluntarios calificó sus pasos como más naturales.
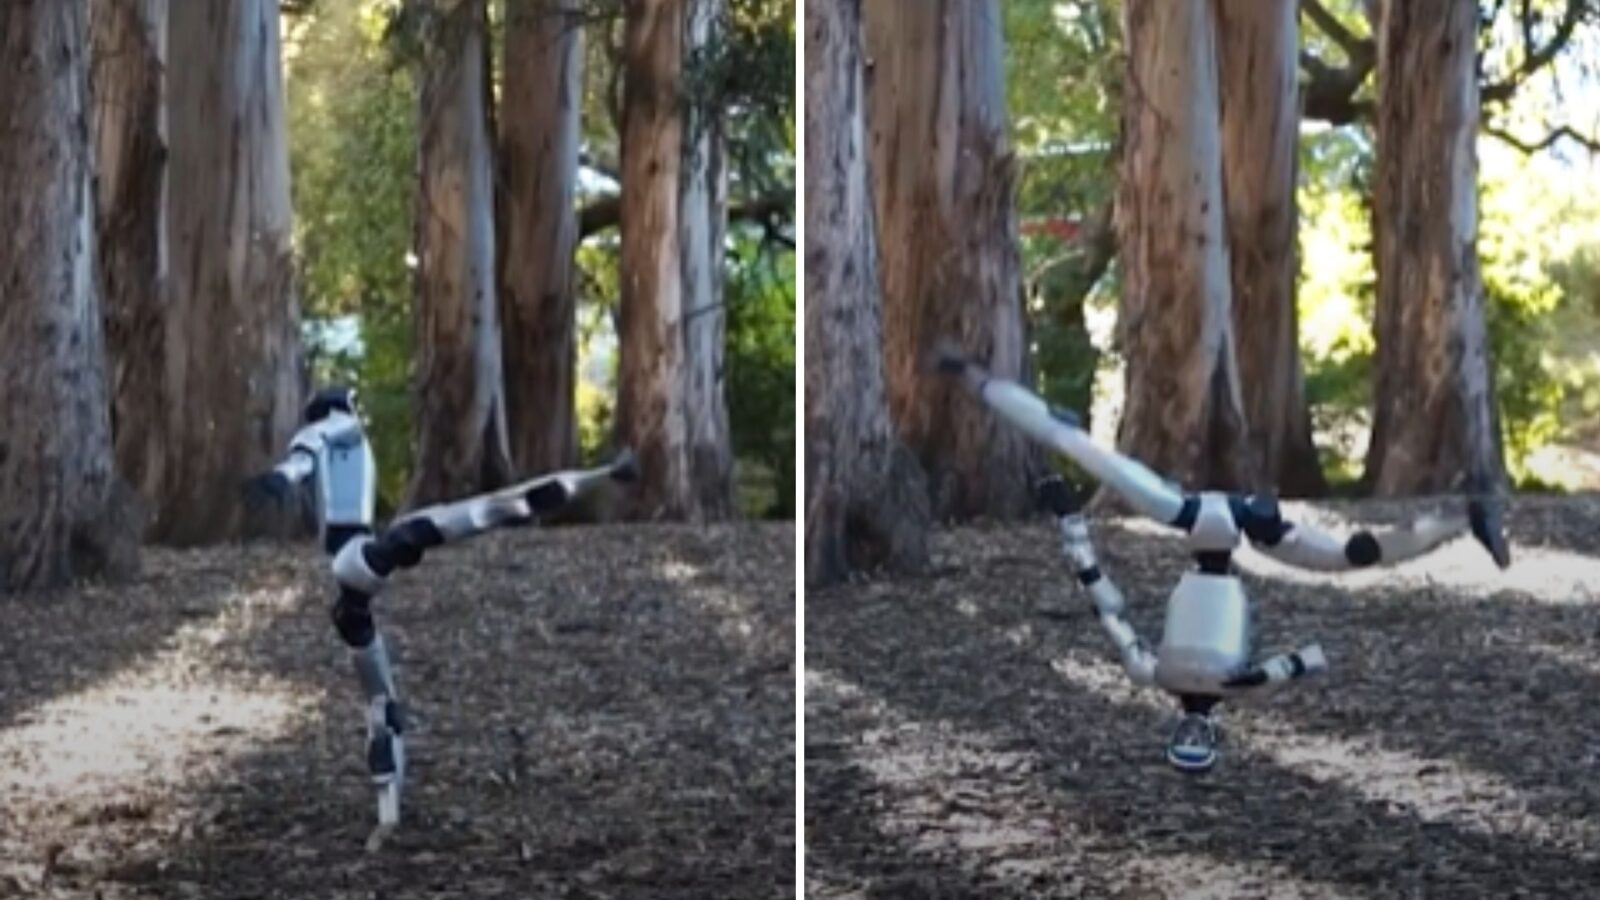
Un equipo de la Universidad de California en Berkeley y la Universidad de Stanford acaba de publicar en Science Robotics un sistema que permite a robots humanoides aprender movimientos complejos sin tener que programar cada acción por separado. La tecnología, bautizada BeyondMimic, logró que un robot modelo G1 corriera, diera patadas giratorias e incluso ejecutara volteretas aéreas. Para Chile, donde la robótica industrial y de servicios empieza a crecer, este avance abre la puerta a máquinas más versátiles capaces de adaptarse a entornos cambiantes sin intervención constante.
Cómo BeyondMimic transforma datos humanos en movimientos robóticos
Los investigadores recolectaron cerca de dos horas y media de movimientos humanos —caminatas, carreras, saltos, bailes, patadas de artes marciales y volteretas laterales— y los usaron como base para entrenar al robot. El proceso comenzó con aprendizaje por refuerzo: un algoritmo recibió recompensas cuando lograba acercarse a la posición, velocidad y orientación de las demostraciones, y castigos si generaba movimientos bruscos o ángulos de articulación riesgosos. Así, el sistema aprendió a adaptar cada acción al peso, articulaciones y motores del G1.
La clave está en que el robot no repite una secuencia fija: puede combinar los movimientos según la tarea. Para ello, BeyondMimic usa un autoencoder variacional, un modelo que comprime la información de los movimientos en una representación interna. Luego, un modelo de difusión —entrenado con secuencias ruidosas que debe reconstruir— aprende a conectar unas acciones con otras y a generar nuevas trayectorias, como responder a una palanca de mando o evitar obstáculos, sin necesidad de ser reentrenado para cada situación.
Pruebas reales y percepción humana
Tras validar el sistema en simulación, los investigadores lo llevaron al robot G1. Seleccionaron 30 secuencias de movimiento y verificaron que la máquina las ejecutara en condiciones reales, con factores como fricción del suelo y variaciones en motores. Además, 77 voluntarios compararon las caminatas y carreras generadas por BeyondMimic con las del controlador estándar: el 70,8% de las comparaciones señaló que los movimientos del nuevo sistema parecían más naturales y menos rígidos.
Los autores del estudio creen que este enfoque puede reducir la dependencia de entrenamientos separados para cada tarea. Hasta ahora, un robot que aprendía a caminar no podía pasar a correr o esquivar obstáculos sin ajustes adicionales. BeyondMimic busca que un mismo esquema de entrenamiento domine conductas muy distintas, desde desplazamientos a cuatro apoyos hasta volteretas laterales aéreas.
Próximos pasos: más robots, más entornos
El equipo apunta a que los humanoides puedan trabajar en depósitos, fábricas, hogares o cualquier espacio diseñado para humanos. Para eso, necesitan actuar de forma segura en entornos cambiantes y ejecutar más que un catálogo de rutinas. Los ensayos futuros incorporarán un conjunto más amplio de acciones, condiciones más exigentes y otras plataformas robóticas con estructuras diferentes a la del G1. En Chile, donde el uso de robots en logística y manufactura va en aumento, una tecnología como BeyondMimic podría acelerar la adopción de humanoides más flexibles y fáciles de entrenar.
Con información de Infobae