Practice Makes Precise: En CoRL, NVIDIA y socios revelan cómo los robots ensayan trabajos delicados en simulación
En la Conferencia sobre Aprendizaje Robótico en Austin, la compañía presenta GR00T 2, Isaac Lab 3.0 y herramientas abiertas para manipulación fina y autonomía robótica.
La robótica está dejando atrás la etapa de aprender a caminar, rodar y saltar. Ahora el foco está en las manos: alinear engranajes, conectar cables y ensamblar componentes pequeños. Este cambio de la locomoción a la manipulación fina es el eje de la Conferencia sobre Aprendizaje Robótico (CoRL) que se celebra esta semana en Austin, Texas. Allí, NVIDIA presentó tecnologías abiertas que buscan llevar a los robots desde laboratorios a plantas industriales con precisión y autonomía.
GR00T 2: el modelo que aprende de humanos y se adapta a cualquier robot
NVIDIA presentó GR00T 2, un modelo de acción mundial (world action model) de código abierto, entrenado sobre NVIDIA Cosmos. El modelo fue alimentado con datos diversos de robots y humanos —incluyendo 100 mil horas de datos egocéntricos humanos de código abierto— y permite que los robots aprendan tareas de manipulación diestra. Entre sus capacidades destacan: completar 40 de 50 tareas evaluadas sin demostraciones específicas, transferir habilidades entre cuerpos robóticos distintos y lograr un 71% de éxito promedio en 50 tareas con una sola demostración por tarea, que sube a 95% con cinco.
GR00T 2 ya está siendo probado por empresas como Nexuni en lavandería robótica, Foxconn en automatización de fábricas para servidores y Siemens en casos industriales. MicroAGI lo usa para cambiar cables Ethernet con un brazo robótico YAM, mediante aprendizaje por refuerzo. El modelo ocupa los primeros tres puestos en varias categorías de benchmarks como RoboCasa365 y RoboLab.
Simulación: el laboratorio donde los robots se perfeccionan
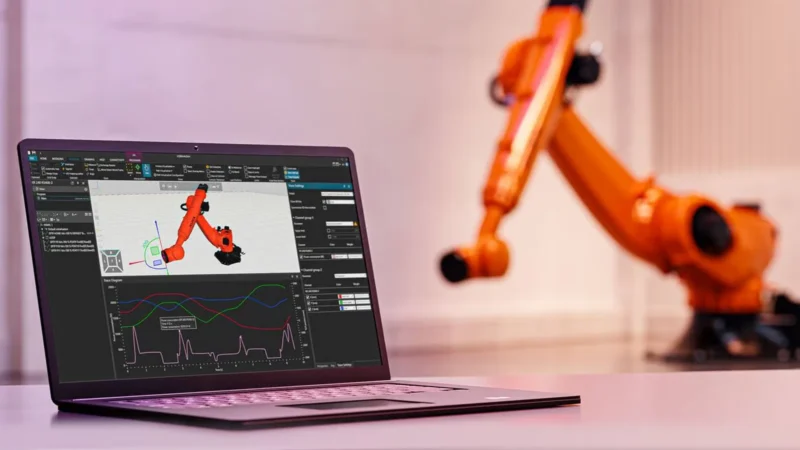
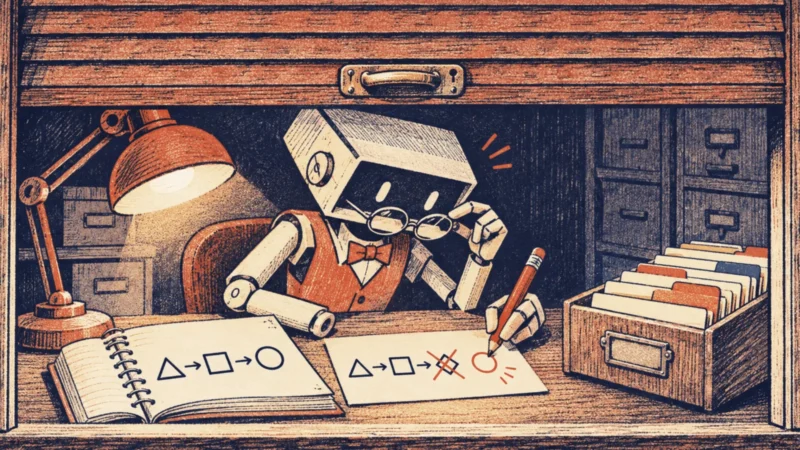
Antes de llegar al mundo físico, los robots se entrenan en simulación. NVIDIA Isaac Lab 3.0, el framework de aprendizaje robótico de código abierto, ahora permite configurar entornos de entrenamiento con agentes, alternar entre los motores físicos NVIDIA PhysX y Newton, y aplicar una biblioteca de post-entrenamiento por refuerzo a modelos como GR00T 2. La integración con Newton permite simular objetos deformables como cables, telas e incluso frutas —por ejemplo, cómo se deforma una frutilla bajo el agarre de un robot.
En un benchmark de manipulación diestra basada en visión, Isaac Lab 3.0 con Newton logró hasta 2,5 veces el rendimiento de entrenamiento de la versión anterior. Esto permite entrenar miles de robots simulados en paralelo. Además, NVIDIA presentó herramientas abiertas como Video to Data, que convierte videos humanos en demostraciones robóticas simuladas, y el modelo EgoHand, que reconstruye el movimiento 3D de las manos y ya supera las 40 mil descargas en Hugging Face.
Para Chile, estos avances son relevantes porque acercan la robótica a aplicaciones industriales concretas: desde ensamblaje hasta logística. Sin embargo, no hay aún fechas ni precios para su uso local. Lo que sí está claro es que la inteligencia artificial con cuerpo —la robótica agéntica— está dejando de ser ciencia ficción para convertirse en una herramienta que empresas como Foxconn y Siemens ya están evaluando.
Con información de NVIDIA