NVIDIA Isaac ROS 5.0: la IA con cuerpo llega a 1,3 millones de desarrolladores
La nueva versión del framework de robótica corre en GPUs, entiende el entorno y agrega agentes que ayudan a programar.
La robótica moderna dejó de ser solo un ejercicio de motores y sensores. Para que un robot pueda percibir lo que lo rodea, razonar sobre eso y actuar en un entorno que cambia, necesita algo más que piezas: necesita inteligencia artificial con cuerpo. Y ahí entra la nueva apuesta de NVIDIA.
En la conferencia ROSCon, celebrada en Toronto, Canadá, la compañía presentó este miércoles Isaac ROS 5.0, una colección de paquetes de software acelerados por GPU (unidad de procesamiento gráfico) que se monta sobre ROS, el sistema operativo abierto para robots que mantiene Open Robotics.
Que los agentes trabajen por ti
ROS le da a los desarrolladores herramientas, librerías y estándares comunes para construir y conectar aplicaciones robóticas. Isaac ROS 5.0 suma a esa base el poder de cómputo de NVIDIA y modelos de inteligencia artificial de tipo físico, es decir, diseñados para que un robot entienda y actúe en el mundo real. El resultado está pensado para los casi 1,3 millones de usuarios de ROS en el planeta.
La gran novedad de esta versión es el uso de agentes de IA. Un agente de IA es un programa capaz de realizar tareas de forma autónoma, con poca supervisión humana. En este caso, los agentes ayudan a los desarrolladores a automatizar tareas repetitivas, moverse por bases de código complejas y convertir una idea en una aplicación funcionando más rápido.
Por ejemplo, una de las nuevas habilidades para configuración y manipulación permite que un agente adapte FoundationStereo, un modelo de percepción estéreo, a las cámaras y al entorno específico de cada desarrollador. Así se logra una percepción más precisa sin tener que ajustar todo a mano.
Otra mejora clave viene con FoundationPose, un modelo base para estimar la posición y orientación de objetos. Ahora la inferencia de este modelo corre hasta 5,5 veces más rápido, lo que permite que un robot detecte y siga objetos en tiempo real. También mejoró el flujo de tomar y colocar objetos, la típica operación de un brazo robótico en una línea de producción.
Ecosistema que se expande
Isaac ROS 5.0 también suma compatibilidad con ROS Lyrical y Ubuntu 24.04, y estandariza la forma en que los datos viajan entre distintos tipos de hardware, incluidas las GPUs. Esta interfaz está disponible para toda la comunidad ROS y CUDA, el lenguaje de NVIDIA para GPUs, sirve como ejemplo práctico de aceleración.
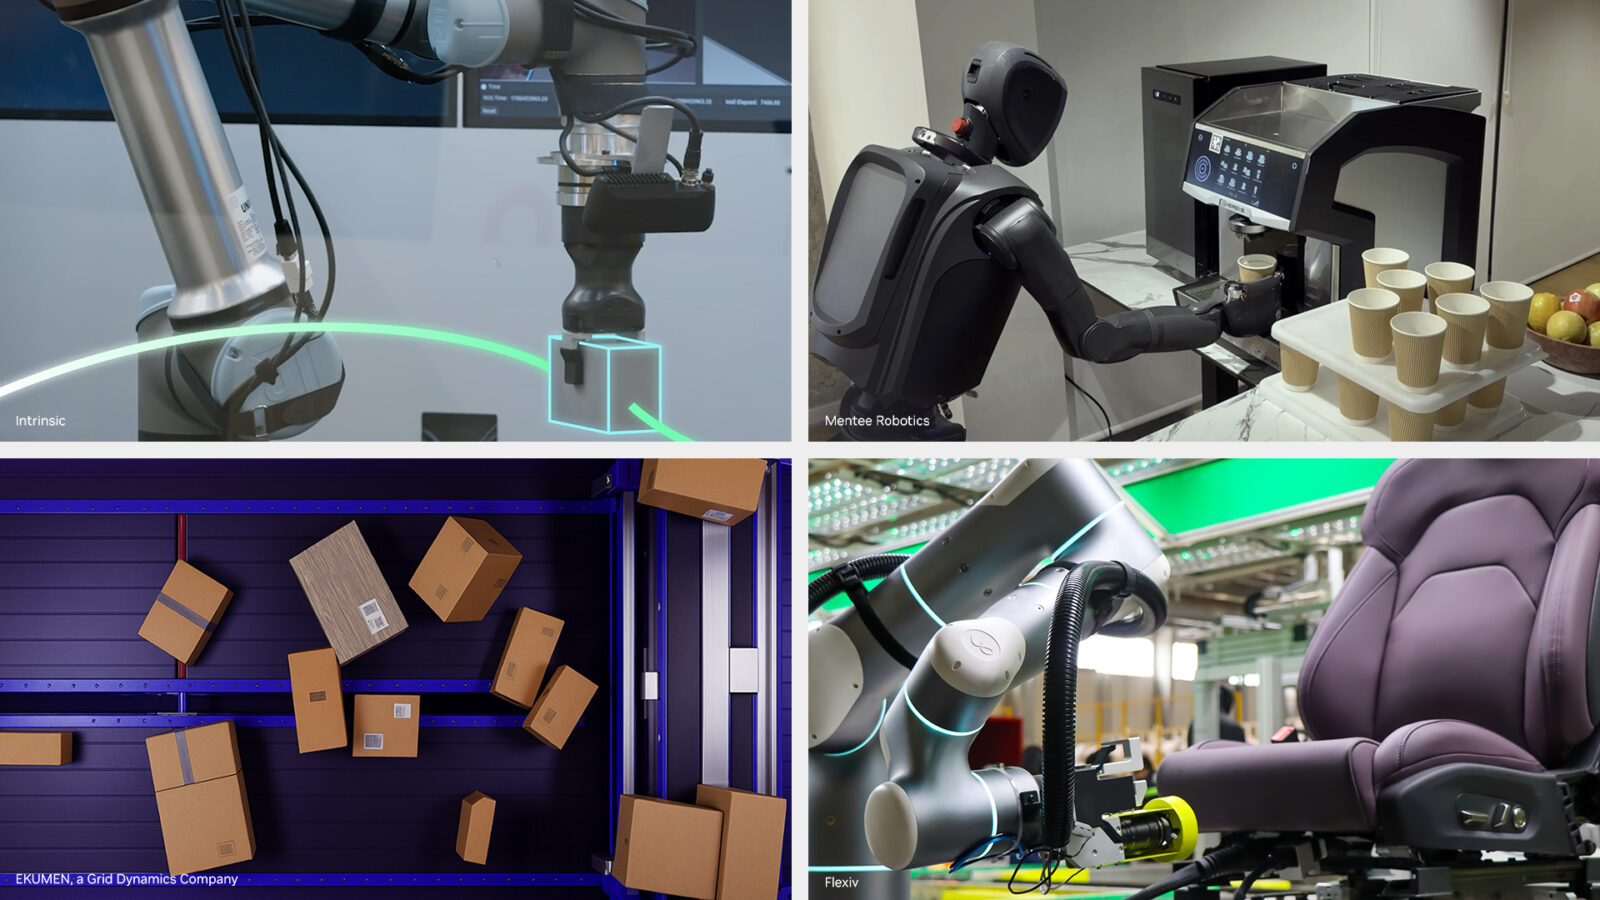
Empresas del rubro ya están usando esta tecnología. RealSense presentó AgenticROS, un proyecto de código abierto que conecta Isaac ROS con los modelos Nemotron de NVIDIA y los esquemas NemoClaw, para que los agentes interactúen directamente con robots. Intrinsic lanzó una solución para el mantenimiento de máquinas de control numérico que usa FoundationPose para que los robots detecten piezas sin necesidad de fijaciones rígidas.
Seeed Studio integró Isaac ROS en su brazo robótico reBot Arm, con el procesador NVIDIA Jetson Thor. Magna, fabricante de autopartes, lo usa para percepción robótica y prueba de robots en hardware real. Y Flexiv ya tiene un brazo soldador en una fábrica de autos desarrollado con Isaac ROS e Isaac Sim.
Para el desarrollador en Chile, la relevancia es indirecta pero real: cualquier persona o empresa del país puede descargar Isaac ROS 5.0 de forma gratuita, usar las herramientas abiertas de ROS y empezar a experimentar con robótica acelerada por GPU. No hay un despliegue local específico, pero la plataforma está disponible para quien quiera construir el próximo robot industrial, agrícola o de servicio hecho en Chile.
Con información de NVIDIA